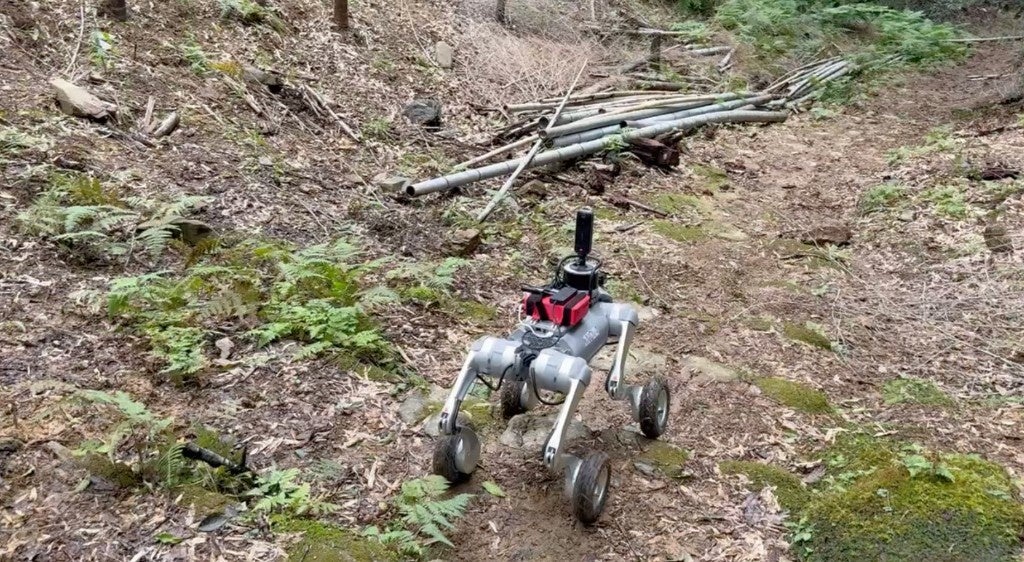
XNOVA、Unitree Robotics、Eco Forest Friendlyの3社は2026年9月30日13:00〜14:30、京都市西京区の森林で、自律走行型四足歩行ロボット(Unitree製)を使った森林巡視の実証を行いました。不整地での走破性や運用課題、GPSナビゲーションの適用可能性を検証しました。
実証では、森林内の路面状況や植生、傾斜に応じて走行区間を設定し、安全を優先して運用しました。具体的には、不整地走行の確認に加え、GPSナビゲーションの一部テスト、取得したGPSデータを用いた基礎検証と課題抽出を実施しています。
背景には、林業従事者の減少・高齢化による巡視の担い手不足と、シカやイノシシなどによる獣害対策の省力化ニーズがあります。急峻な地形や下草、ぬかるみが作業負担と安全面のリスクとなる中、「森で働くフィジカルAIロボット」の実装可能性を探りました。
今後は、森林内での位置推定や巡回ルート生成、通信・電源・防水性を含む運用方法の改善を進め、巡視に加えて獣害の早期把握、林道・治山施設点検、森林資源計測などへの展開可能性を検討するとしています。
【関連リンク】
公式HP:https://www.xnova.jp
AI生成記事のため誤りを含む場合があります
SOURCE

PRTIMES
XNOVA・Unitree・Eco Forest Friendly、京都市西京区の森林で自律走行ロボットによる森林巡視実証を実施