
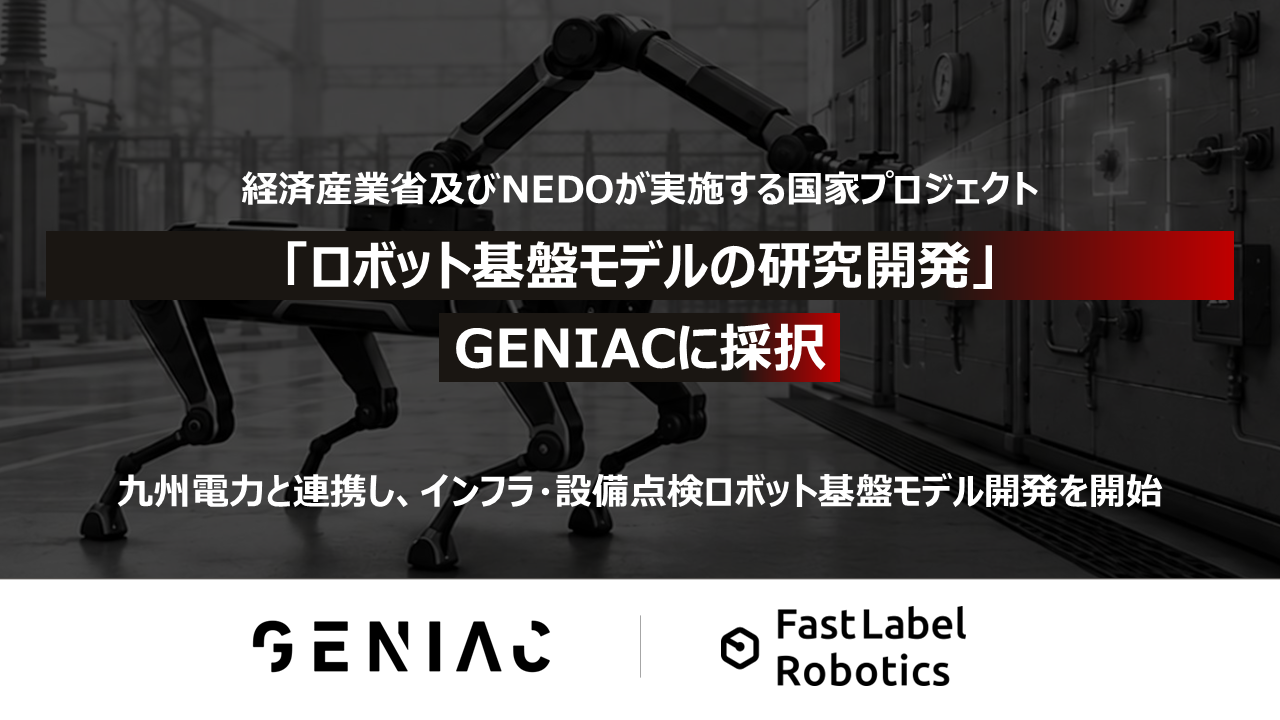
FastLabelは2026年9月9日、経済産業省とNEDOの国家プロジェクト「ポスト5G情報通信システム基盤強化研究開発事業」の枠組みで進むGENIACにおいて、提案「プラント産業の巡視点検業務高度化ソリューション構築に向けた4足歩行ロボットロコマニピュレーション技術及びVLAモデル開発」が採択されたと発表しました。資本金は1億円で、2020年1月設立です。
九州電力と連携し、同社の稼働中の火力発電所を実証フィールドとして、巡視点検業務の自動化・高度化に向けた実地検証を行います。開発では、四足歩行ロボットの移動性能と作業(マニピュレーション)能力を統合するロコマニピュレーション技術を中心に、実機とシミュレーションを組み合わせて教師データを整備し、現場要件に基づく評価を進めます。
背景には、プラント産業での労働人口減少や設備老朽化、保全技能の継承難があり、広域かつ危険度の高い現場を含む巡視点検の省人化が課題です。VLAモデル(視覚・言語・行動を統合してロボットの行動生成につなげるモデル)の高度化も進め、現場適用性の向上を狙います。
今後は早期導入を目指し、巡視点検ソリューションとして提供可能な形へ発展させ、産業横断での導入拡大を図る方針です。中長期的にはガスやデータセンターなど周辺産業への展開も視野に入れます。
【関連リンク】
公募詳細URL: https://www.nedo.go.jp/koubo/CD2_100434.html
採択結果公表ページURL: https://www.nedo.go.jp/koubo/CD3_100434.html
FastLabel URL: https://fastlabel.ai/service/robotics
AI生成記事のため誤りを含む場合があります
SOURCE

PRTIMES
FastLabel、経済産業省及びNEDOが実施する国家プロジェクト「ロボット基盤モデルの研究開発(GENIAC)」に採択